Pozrite si
Konštruktéri humanoidných, ale aj štvornohých robotov sa snažia skonštruovať a naprogramovať ich tak, aby zvládli akúkoľvek situáciu. V reálnom svete však vládne slušný chaos a veľká rozmanitosť, takže je to nemožné. Aspoň klasickým programovaním „od stola“. Vedci z technologického inštitútu MIT na to išli cez umelú inteligenciu (UI) a výsledky sú zaujímavé.
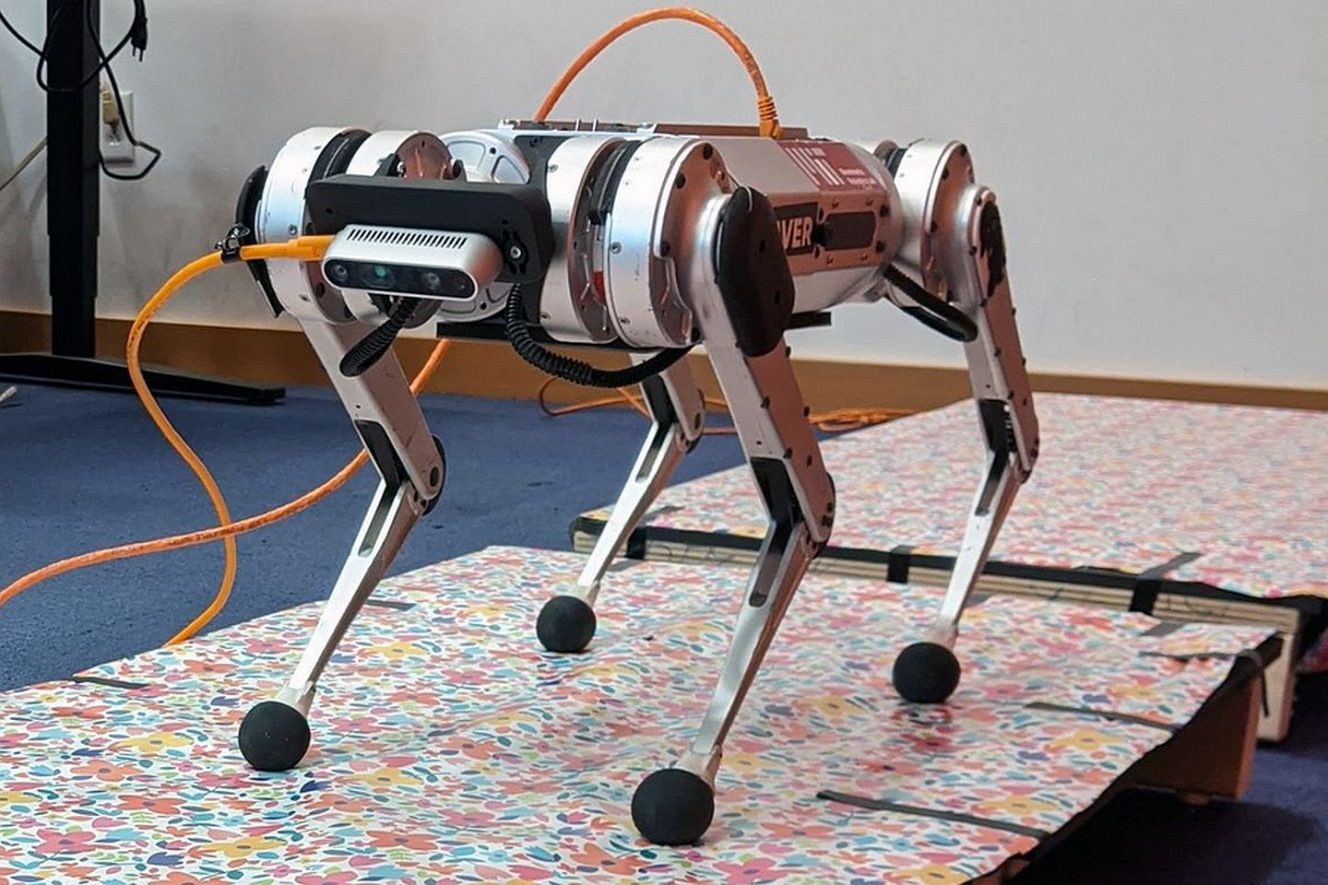
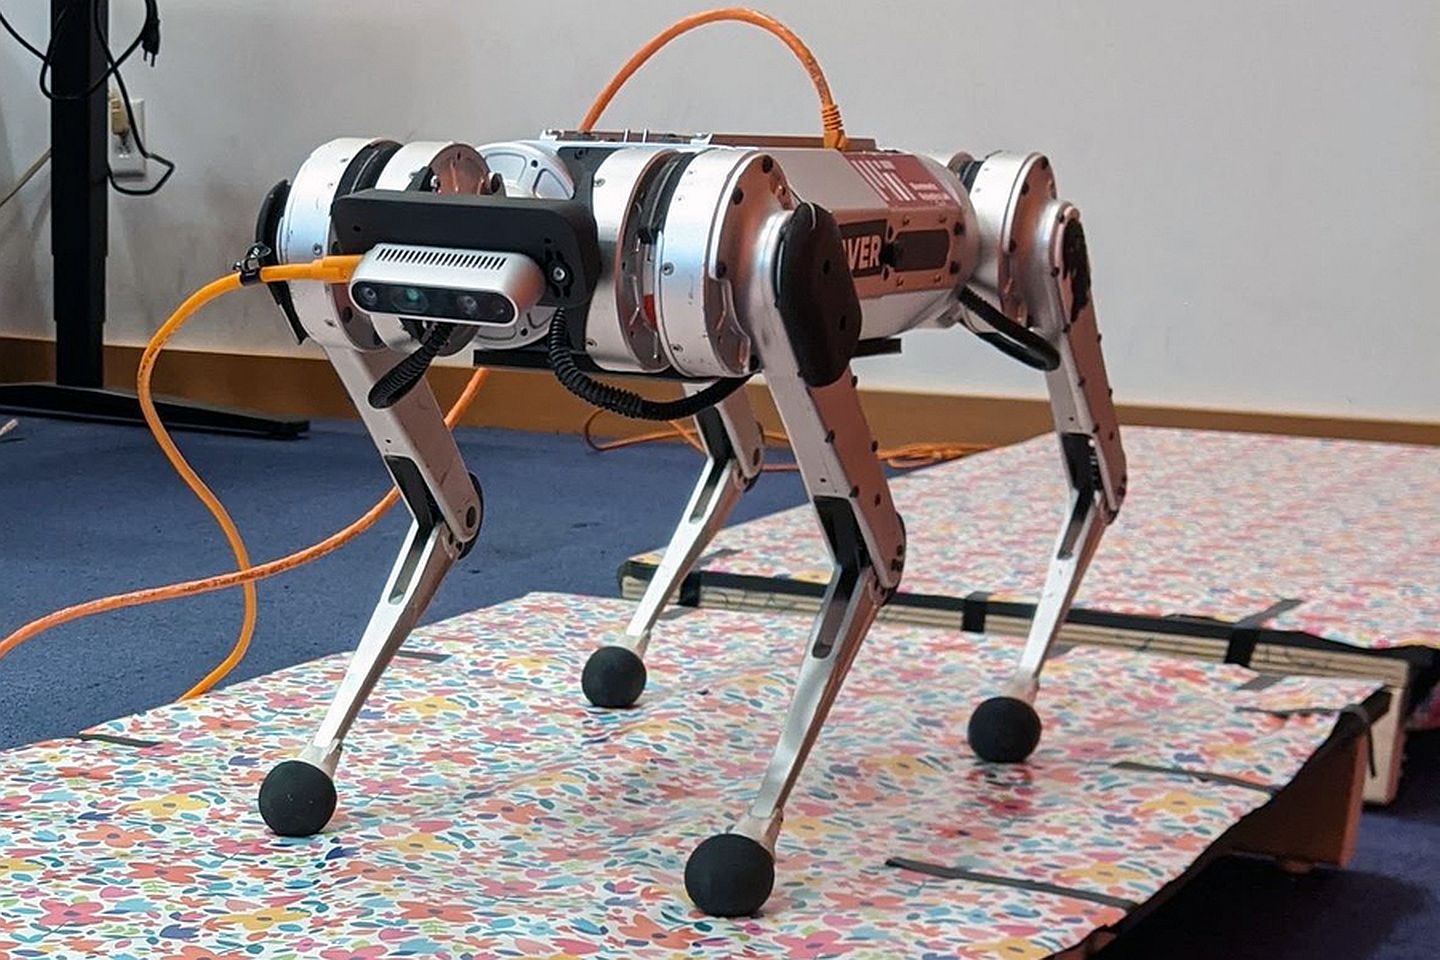
Aby bol ich robotický „mini gepard“ lepšie vybavený na šikovný prechod rôznymi terénmi, robotickí výskumníci z Laboratória počítačovej vedy a umelej inteligencie (Computer Science and Artificial Intelligence Laboratory ,CSAIL) z MIT použili simulácie poháňané UI, aby rýchlo naučili robota prispôsobiť svoj štýl chôdze podľa potreby. To umožnilo robotovi pohybovať sa rýchlejšie ako kedykoľvek predtým.
Programovanie robota je možné manuálne upraviť, keď sa stretne s novým terénom, v ktorom sa nedokáže úspešne pohybovať. Ide však o časovo náročný proces, ktorý nevyhnutne opäť zlyhá, keď sa robot stretne s niečím novým.
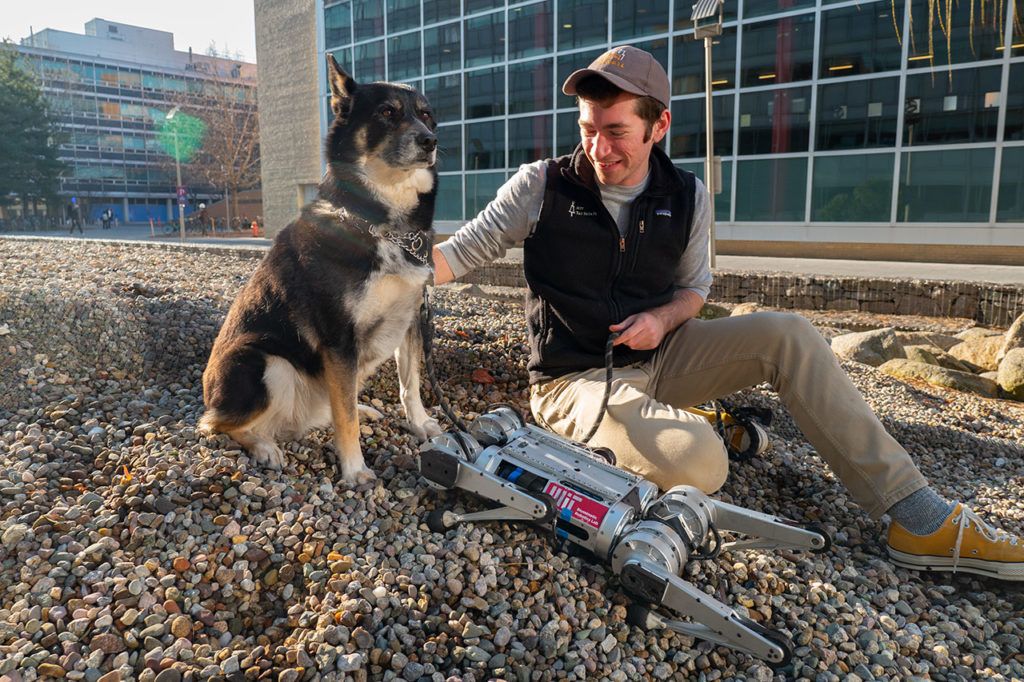
Lepším prístupom je vytvoriť robota, ktorý sa dokáže učiť metódou pokus-omyl a automaticky sám upravovať a meniť svoje správanie a pohyby v novom teréne, alebo v nových podmienkach. Problémom je, že pri tejto metóde nie je celkom vhodné nechať robota voľne pobehovať, lebo by sa mohol poškodiť. Je to podobné, ako keď dozeráme na prvé krôčky malého dieťaťa, ktoré sa učí chodiť.
Aby výskumníci z MIT CSAIL preskočili fázu „detstva“ a urýchlili vývoj „Mini geparda“ (Mini Cheetah), zapojili UI a simulácie. Za tri hodiny robot zažil 100 dní virtuálnych výjazdov v rôznych terénoch a naučil sa nespočetné nové techniky na úpravu svojej chôdze, ako ilustruje nasledujúce video.
Robot nemusí nutne rozpoznať, že nabehol na sypký štrk, alebo ľad, kvôli ktorému sa mu šmýkajú nohy. Ale identifikuje, že sa nepohybuje optimálne a správaniu nôh prispôsobuje ich pohon. Tieto úpravy môžu dokonca kompenzovať nedostatočnú výkonnosť komponentov robota v dôsledku poškodenia, alebo nadmerného namáhania.
Vďaka optimalizácii dosiahol Mini Cheetah novú maximálnu rýchlosť 3,9 m/s (14 km/hod), čo je robotický rekord, alebo zhruba rýchlosť človeka bežiaceho na dlhej trati.
Nový prístup však nie je len o učení robotov behať, ale pomôže aj pri programovaní robotických rúk. Tie sa takto naučia bezpečne manipulovať s množstvom predmetov, ktorých sa nikdy predtým fyzicky nedotkli.
Výhody nových prístupov si, pochopiteľne, nenechajú ujsť ani „vojačikovia“, respektíve výrobcovia zbraní. Autonómne drony by sa takto mohli naučiť lietať v nepriaznivom počasí a v zložitých podmienkach prostredníctvom bezpečných simulácií, namiesto komplikovaných testov metódou „pokus-omyl“ , pri ktorých sa môžu zariadenia poškodiť, alebo dokonca zničiť.
Zdroj