- #Robotika
- 6 min.
- 10.6.2026
Vedci hľadali ideálne telo robota. Výsledkom je mechanický ježko s 20 nohami
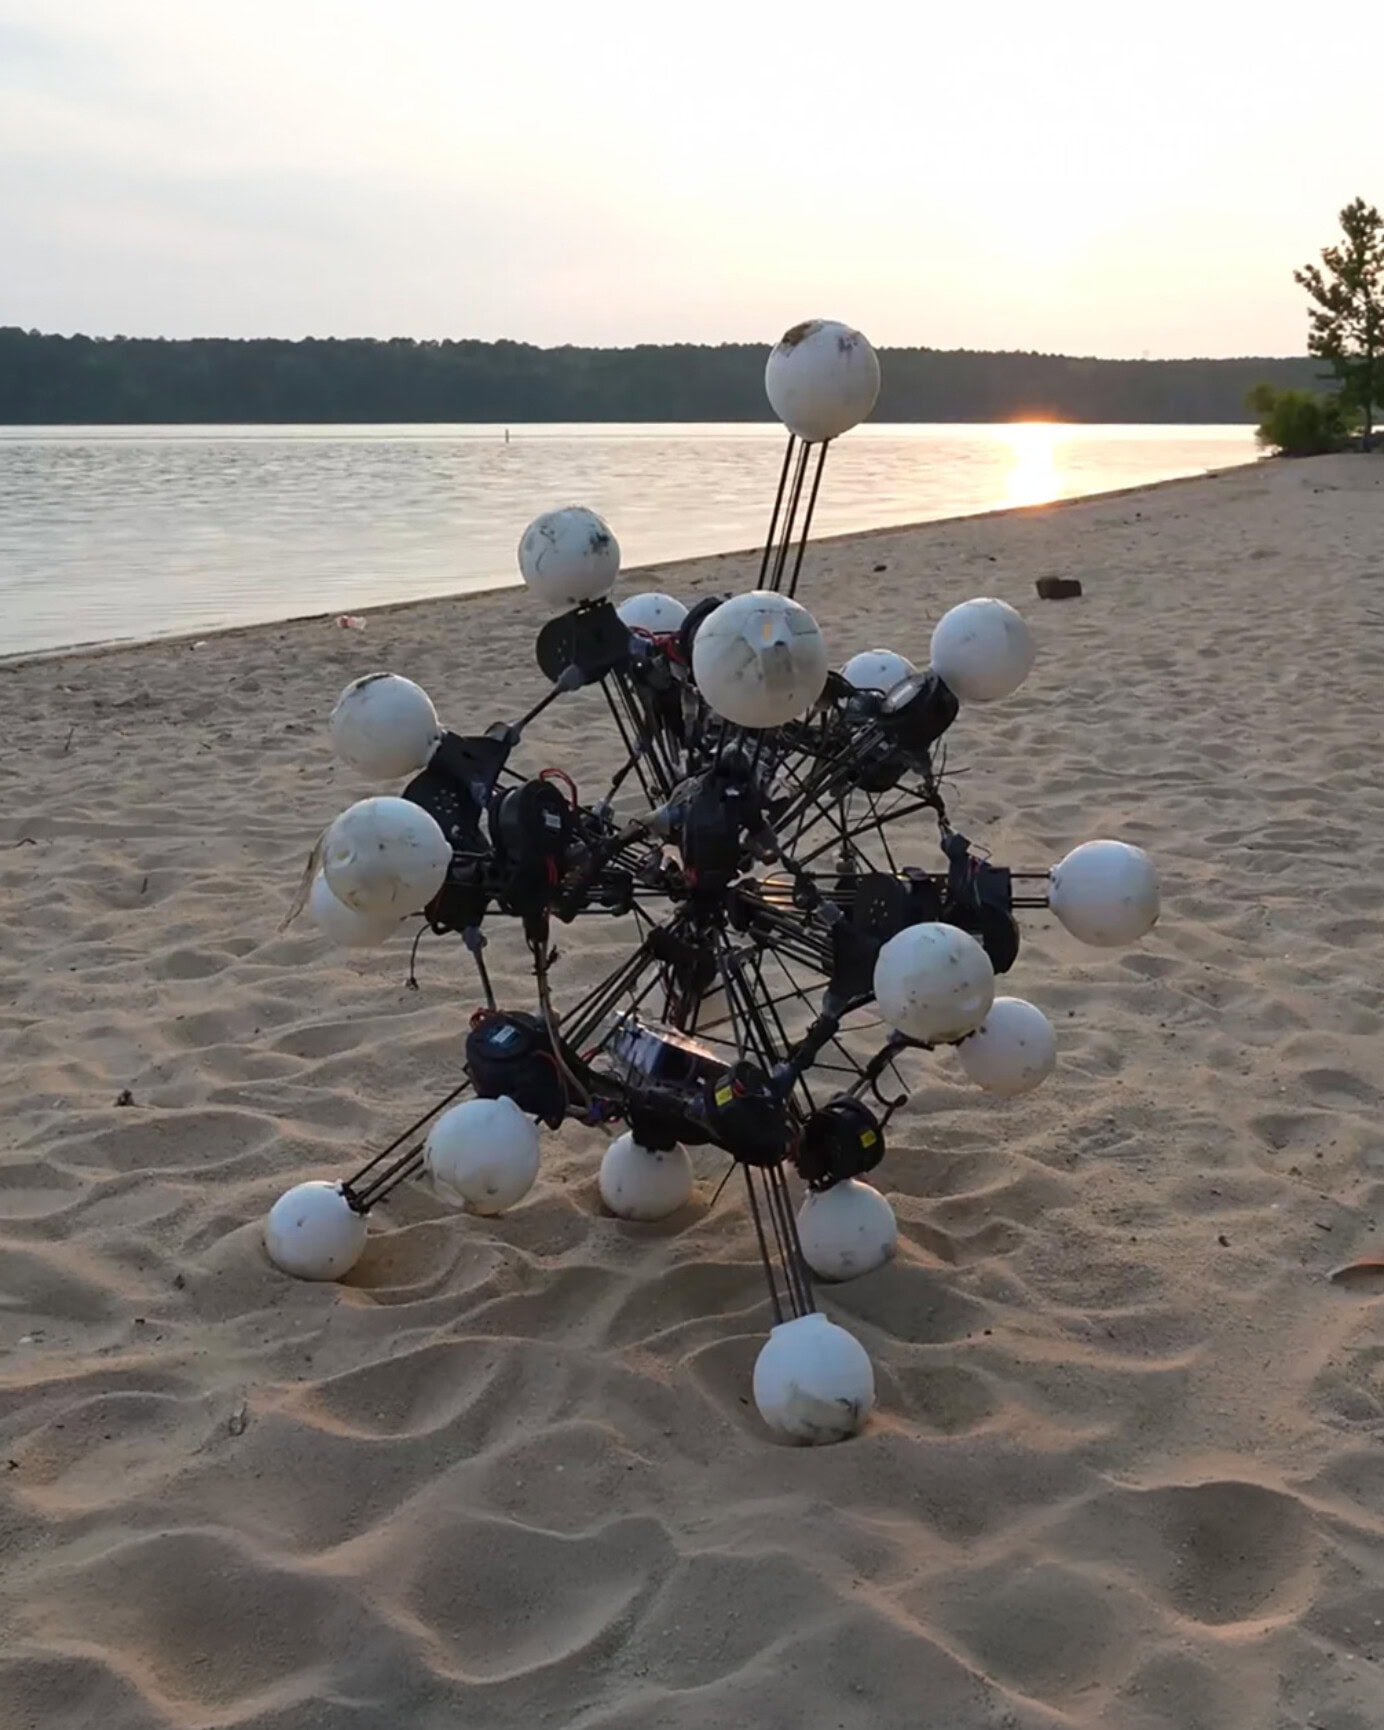
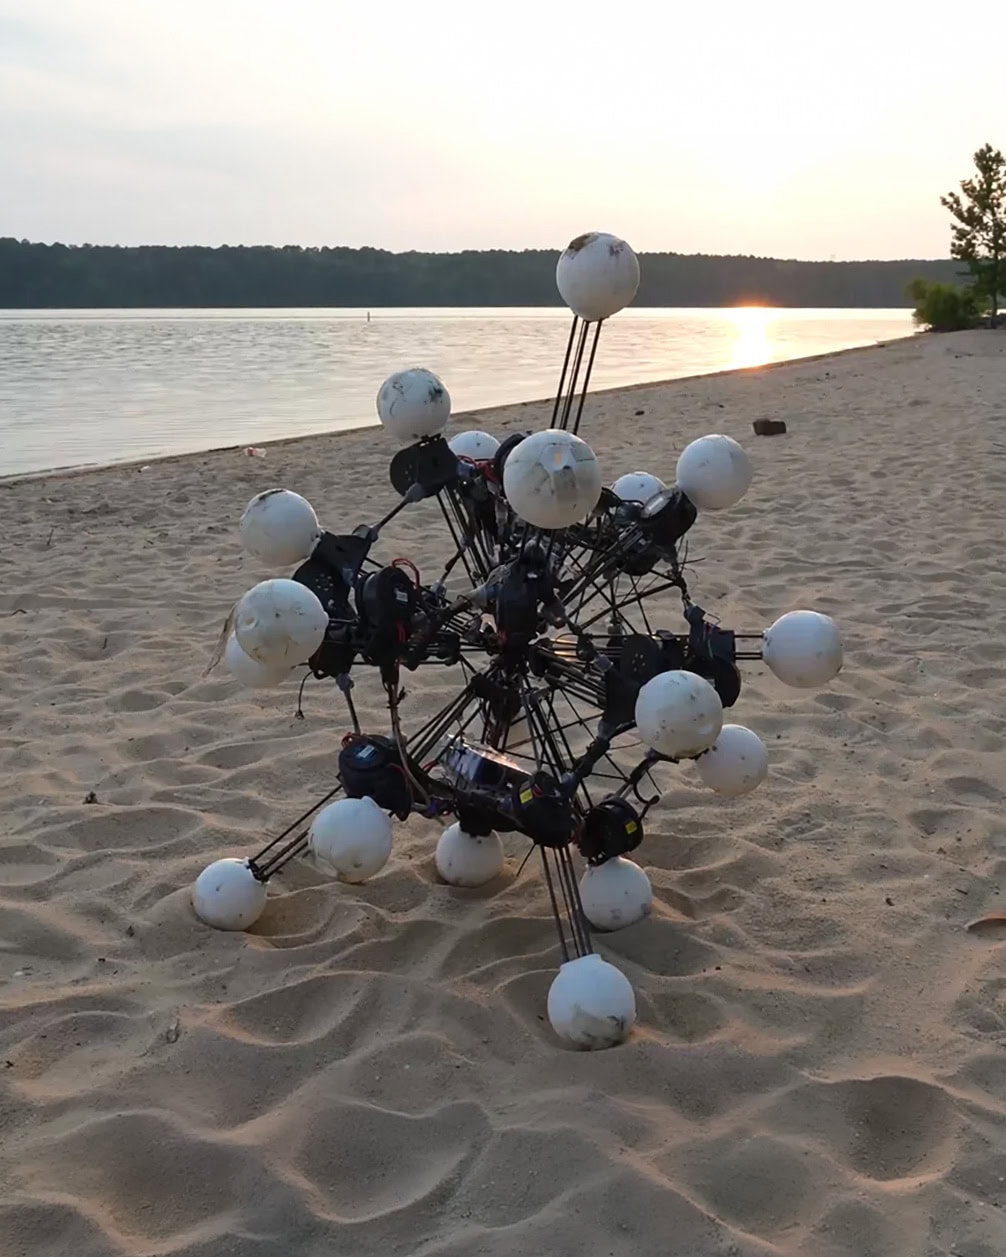
Roboty najčastejšie kopírujú tvary, ktoré poznáme z prírody alebo každodenného života. Vývojári preto stavajú humanoidov, štvornohé stroje podobné psom či robotický hmyz.
Výskumníci z Duke University však ukazujú, že najpraktickejší tvar nemusí pripomínať človeka ani zviera s jasnou prednou a zadnou stranou.
Ich experimentálny robot Argus vyzerá skôr ako mechanický morský ježko. Má 20 teleskopických nôh rozmiestnených okolo centrálneho tela, dokáže sa pohybovať ľubovoľným smerom, prechádzať cez nerovný terén, šplhať po stenách a pokračovať v pohybe aj po poškodení viacerých končatín. Výskumníci opísali prototyp v štúdii publikovanej v časopise Science Robotics.
Argus vznikol ako odpoveď na otázku, či sa dá robotické telo navrhnúť nie podľa konkrétneho živočícha, ale podľa matematických vlastností pohybu. Tím z Duke University preto v simuláciách otestoval viac než 1 500 rôznych tvarov a zameral sa na takzvanú dynamickú izotropiu. Ide o mieru toho, ako rovnomerne dokáže robot zrýchľovať svoje telo, respektíve ťažisko, vo všetkých smeroch.
Hodnota dynamickej izotropie sa pohybuje od 0 do 1. Čím je bližšie k jednotke, tým menej robot závisí od orientácie svojho tela. Inými slovami, nemusí sa najprv natočiť „dopredu“, aby mohol efektívne reagovať alebo sa pohnúť. Podľa výskumníkov majú dnešné humanoidy, štvornohé roboty či bežné drony často skóre pod 0,6, pretože sú v niektorých smeroch výrazne silnejšie alebo obratnejšie než v iných.
V simuláciách sa ukázalo, že s rastúcou dynamickou symetriou sa nezlepšuje len schopnosť pohybu do všetkých smerov. Výskumníci pri viac než 1 500 testovaných konfiguráciách sledovali aj presnosť sledovania trajektórie, odolnosť voči nárazom, energetickú efektivitu, schopnosť pokračovať po poškodení a úspešnosť v náročnom teréne.Argus tak nie je iba geometricky zaujímavý objekt, ale praktická ukážka toho, že rovnomernejšie rozložené pohybové schopnosti môžu zjednodušiť riadenie robota v prostredí, kde sa nedá spoľahnúť na stabilnú orientáciu tela.
Argus dosiahol skóre 0,91, teda veľmi blízko teoreticky ideálnemu správaniu. Pomohlo mu k tomu telo postavené okolo pravidelného dvanásťstena, geometrického tvaru s 12 päťuholníkovými stenami. Z jeho stredu vychádza 20 nôh, pričom každá z nich má na konci hĺbkovú kameru. Práve preto dostal robot meno Argus, podľa vševidiacej bytosti z gréckej mytológie.
„Keď robot dokáže zrýchľovať rovnako dobre v každom smere, prestáva potrebovať pozerať sa na svet určitým spôsobom,“ uviedol Boyuan Chen, riaditeľ General Robotics Lab na Duke University a spoluautor štúdie. „Dopredu a dozadu sa stávajú tým istým. Vľavo a vpravo sa stávajú tým istým. Celý problém riadenia robota mení charakter.“
Argus sa teda nemusí správať ako klasický robot s jasne daným smerom pohybu. Môže sa kotúľať, opierať o viacero končatín naraz, presúvať ťažisko podľa terénu a reagovať na nárazy bez toho, aby najprv hľadal správnu orientáciu. Aj preto nejde o jednoduchú mechanickú hračku. Len jedna teleskopická noha stojí podľa autorov približne 300 dolárov.
Tím robota testoval priamo v teréne v areáli Duke University. Argus sa pohyboval po betóne, tráve, piesku, mokrom povrchu, kôre stromov aj cez hustejší porast. Poradil si s prekážkami vysokými približne 12,7 centimetra, dokázal niesť náklad s hmotnosťou 4,5 kilogramu a pohyboval sa aj po tom, čo mu výskumníci poškodili tri nohy. V jednom z testov tlačil približne metrovú kocku, pričom sa ďalej presúval kotúľavým pohybom.
Tím zároveň zdôrazňuje, že výsledky nemajú zostať uzavreté v jednom prototype. Spolu so štúdiou sprístupnil aj simulačný prehľad viac než 1 500 morfológií, aby mohli ďalšie výskumné skupiny skúmať podobný návrhový priestor. Duke University si už zároveň podala patentové práva súvisiace s technológiou opísanou v práci, čo naznačuje, že univerzita počíta aj s možným komerčným využitím.
Podľa autorov štúdie však Argus nie je hotovým riešením pre konkrétnu komerčnú úlohu. Skôr ukazuje, že robotické telo sa dá navrhovať inak než napodobňovaním existujúcich živočíchov. Namiesto otázky, či má stroj vyzerať ako pes, človek alebo hmyz, sa dá začať pri tom, aké pohybové vlastnosti má mať v priestore.
Tím zároveň zdôrazňuje, že výsledky nemajú zostať uzavreté v jednom prototype. Spolu so štúdiou sprístupnil aj simulačný prehľad viac než 1 500 morfológií, aby mohli ďalšie výskumné skupiny skúmať podobný návrhový priestor. Duke University si už zároveň podala patentové práva súvisiace s technológiou opísanou v práci, čo naznačuje, že univerzita počíta aj s možným komerčným využitím.
Argus teda zatiaľ nepredstavuje nový univerzálny robot pre záchranárov či prieskum vesmíru. Je však presvedčivou ukážkou, že geometria a symetria môžu byť pri návrhu robotov rovnako dôležité ako výkon motorov, senzory alebo softvér. Hoci 20-nohý mechanický ježko nepôsobí ako tvar, ktorý by si človek intuitívne vybral, práve jeho zvláštna konštrukcia mu dáva schopnosti, s ktorými majú tradičnejšie roboty problém.