Pozrite si
Waymo pri autonómnych vozidlách kombinuje kamery, lidar a radar a podľa jedného zo šéfov firmy na to existuje zásadný technický dôvod.
Dmitri Dolgov tvrdí, že systém založený iba na kamerách môže byť vhodný pre asistenčné funkcie či výkon približujúci sa človeku. Pri plnej autonómii však podľa neho narazí na bezpečnostný limit.
Dolgov túto tému otvoril počas vystúpenia na Startup School 2026 organizovanej Y Combinatorom. Teslu pritom vôbec nespomenul, no jeho argumentácia sa jej stratégie napriek tomu bezprostredne týka. Tesla totiž svoju technológiu FSD stavia na obrazových dátach z kamier, jej súčasné vozidlá využívajú osem vonkajších kamier poskytujúcich 360-stupňový pohľad na okolie.
Obsah pokračuje pod reklamou
Podľa Dolgova existuje jednoduchý argument v prospech kamier: človek dokáže šoférovať pomocou svojich očí, takže vizuálne informácie evidentne môžu na riadenie vozidla stačiť. Ak chcete vytvoriť asistenčný systém alebo sa približne dostať na úroveň ľudského vodiča, považuje takýto prístup za rozumný.
Problém podľa neho nastáva v momente, keď cieľom nie je človeka iba napodobniť, ale výrazne ho prekonať a odstrániť vodiča z vozidla úplne. Pri takomto systéme musí byť spoľahlivosť podstatne vyššia a Dolgov tvrdí, že slabšie senzorické vstupy spôsobia, že rast bezpečnosti sa zastaví príliš skoro. Tento rozdiel medzi fungujúcou ukážkou a systémom schopným dlhodobo jazdiť bez vodiča bol jednou z hlavných tém jeho vystúpenia pre Y Combinator.

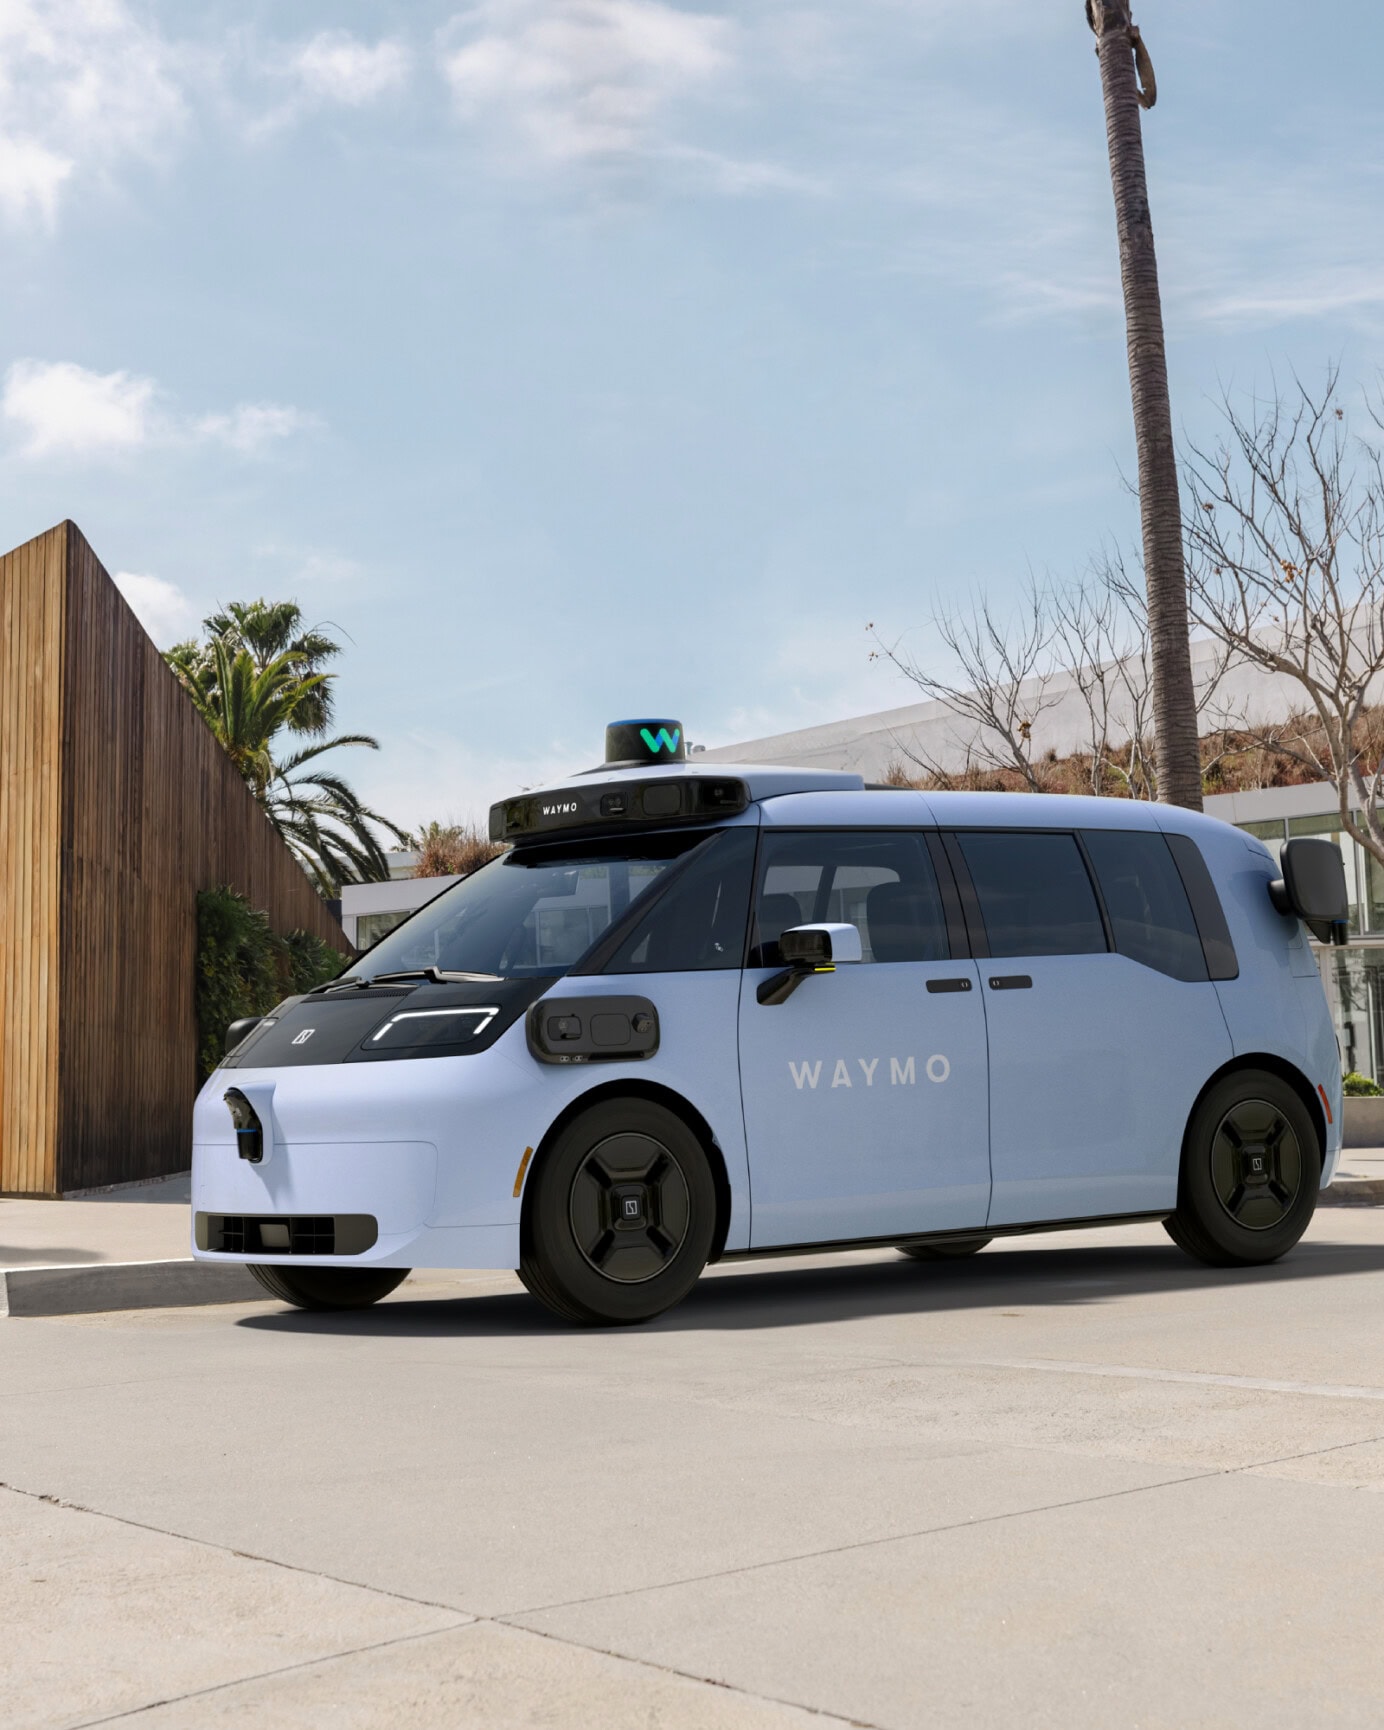
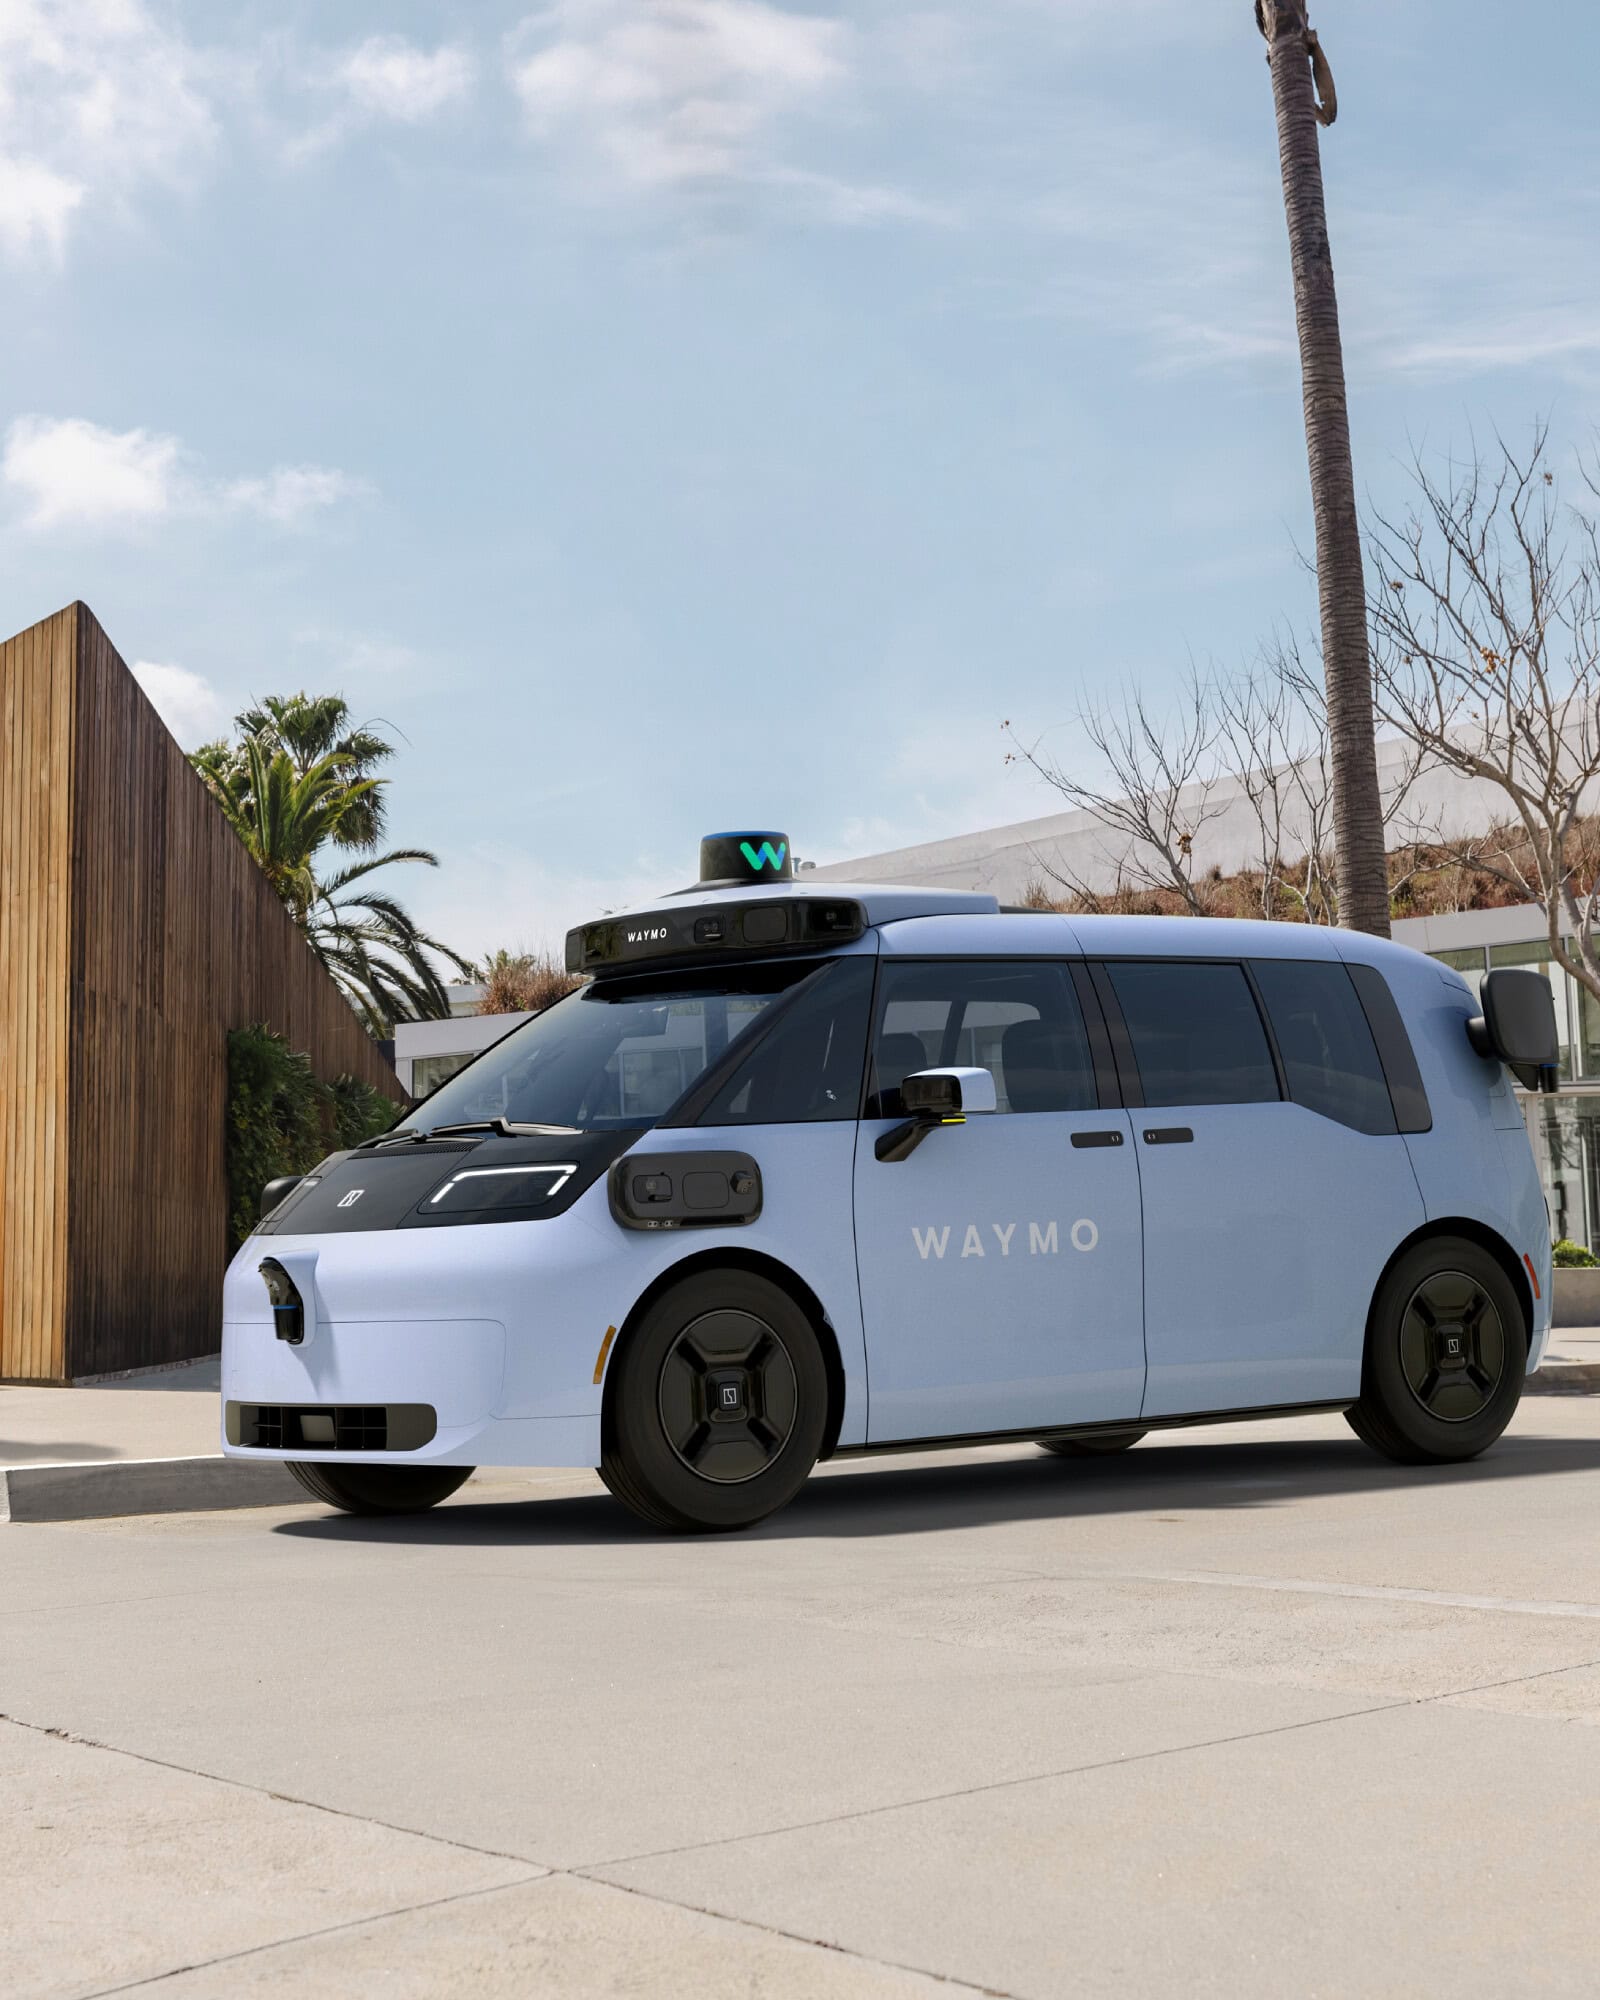
Najnovšia šiesta generácia systému Waymo Driver používa 13 kamier, štyri lidary a šesť radarov, ku ktorým pridáva aj externé snímače zvuku. Firma jednotlivé technológie kombinuje preto, že každá poskytuje systému inú informáciu o okolí.
Kamery sú vhodné napríklad na rozoznávanie farieb semaforov, dopravného značenia a ďalších vizuálnych detailov. Lidar aktívne vysiela laserové impulzy a z ich odrazu vytvára presné údaje o vzdialenosti a trojrozmernej geometrii okolia. Radar zase dokáže určovať vzdialenosť a rýchlosť objektov a funguje aj v podmienkach, v ktorých môže byť obraz z kamery výrazne obmedzený, napríklad v hmle, daždi či snehu.
Pre Waymo lidar a radar nie sú len rezervou, ktorá sa zapne po zlyhaní kamery. Systém priebežne spracúva údaje z rozdielnych senzorov a spája ich do spoločného obrazu prostredia. Firma pri šiestej generácii otvorene hovorí o multimodálnom snímaní ako o súčasti návrhu autonómneho systému, pričom pri obmedzenom výhľade kamery môžu potrebné údaje naďalej poskytovať lidar a radar.
Rozdiel sa prejavuje práve v situáciách, ktoré sú pri bežnej jazde zriedkavé. Dolgov počas prezentácie ukazoval napríklad veľmi zlé svetelné podmienky či prípady, pri ktorých kamera prakticky nevidí, zatiaľ čo iný typ senzora stále dokáže zachytiť objekty v okolí. Samostatným problémom je fyzické zakrytie objektívu nečistotou, lístím alebo inou prekážkou. Waymo preto svoje senzory vybavuje aj čistiacimi systémami a zároveň sa nespolieha na to, že všetky potrebné informácie musí za každých okolností poskytovať kamera.
Dolgov tento problém spája s tým, ako rastú nároky na spoľahlivosť produktu. Systém môže veľmi rýchlo zvládnuť väčšinu bežných situácií a vytvoriť presvedčivú ukážku autonómneho riadenia. Čím viac sa však blíži k plnej autonómii, tým väčšiu časť vývoja predstavujú zriedkavé prípady, ktoré sa objavia možno raz za státisíce alebo milióny kilometrov.
Pri robotaxi je tento rozdiel zásadný. Ak vozidlo jazdí milióny kilometrov týždenne, udalosti s veľmi nízkou pravdepodobnosťou sa v celej flotile objavujú pravidelne. Waymo pri predstavení šiestej generácie priamo uviedlo, že jeho kombinácia senzorov má pomáhať zvládať práve tento „long tail“ prípadov, ktoré sa pri takomto rozsahu prevádzky prestávajú správať ako teoretické rarity.
Tu sa prístup Wayma výrazne rozchádza s Teslou. Tesla pri FSD využíva obraz z vonkajších kamier a svoje súčasné vozidlá vybavuje ôsmimi externými kamerami. Firma pritom naďalej označuje bežne dostupné FSD ako Full Self-Driving (Supervised), teda systém vyžadujúci aktívny dohľad človeka. Tesla sama vo svojej dokumentácii upozorňuje, že FSD (Supervised) z vozidla nerobí autonómne auto.
Dolgov priamo netvrdí, že kamerový systém nedokáže riadiť vozidlo alebo že pomocou kamier nemožno vybudovať veľmi schopnú technológiu. Podľa neho však pri snahe odstrániť človeka z riadenia a dosiahnuť bezpečnosť výrazne prevyšujúcu ľudského vodiča začína mať kvalita a rozmanitosť vstupných údajov oveľa väčšiu váhu.
Waymo už svoju technológiu hodnotí na veľkej vzorke prevádzky bez vodiča. Do konca marca 2026 zaznamenalo 220,6 milióna míľ v režime Rider-Only, teda bez ľudského vodiča. Vo vlastných bezpečnostných dátach firma uvádza nižšiu mieru nehôd so zraneniami v porovnaní s ľudskými vodičmi jazdiacimi v porovnateľných oblastiach. Pri vyhodnocovaní pritom používa lokálne upravené referenčné hodnoty, aby zohľadnila rozdielnu nehodovosť jednotlivých miest a typov ciest.
Senzorová výbava má pritom aj svoju ekonomickú stránku. Lidar patril v minulosti medzi najdrahšie komponenty autonómnych vozidiel a nižšia cena je jedným z argumentov pre jednoduchší kamerový systém. Waymo však tvrdí, že náklady na lidar za posledné roky výrazne klesli a šiesta generácia jeho hardvéru je navrhnutá práve s dôrazom na lacnejšiu výrobu vo veľkom. Firma zároveň znížila počet kamier oproti predchádzajúcej generácii a časť spracovania presunula do vlastných čipov.
Obsah pokračuje pod reklamou
Tesla sa pokúša túto úroveň dosiahnuť predovšetkým pomocou kamier a čoraz výkonnejšej umelej inteligencie. Waymo vychádza z opačného predpokladu. Ak má byť autonómny systém lepší než človek, nemá dôvod obmedzovať svoje vnímanie iba na obdobu ľudského zraku. Výsledky oboch prístupov pri rastúcom počte kilometrov bez vodiča ukážu, či je dodatočná senzorová výbava nevyhnutnosťou, alebo problém, ktorý sa dá napokon vyriešiť softvérom.